Fixed-Wing Aerial Robot Sensing and Flight-Control Integration
Oct 1, 2024
·
1 min read
Gharib Group · Aerial Robotics · 2024–2025
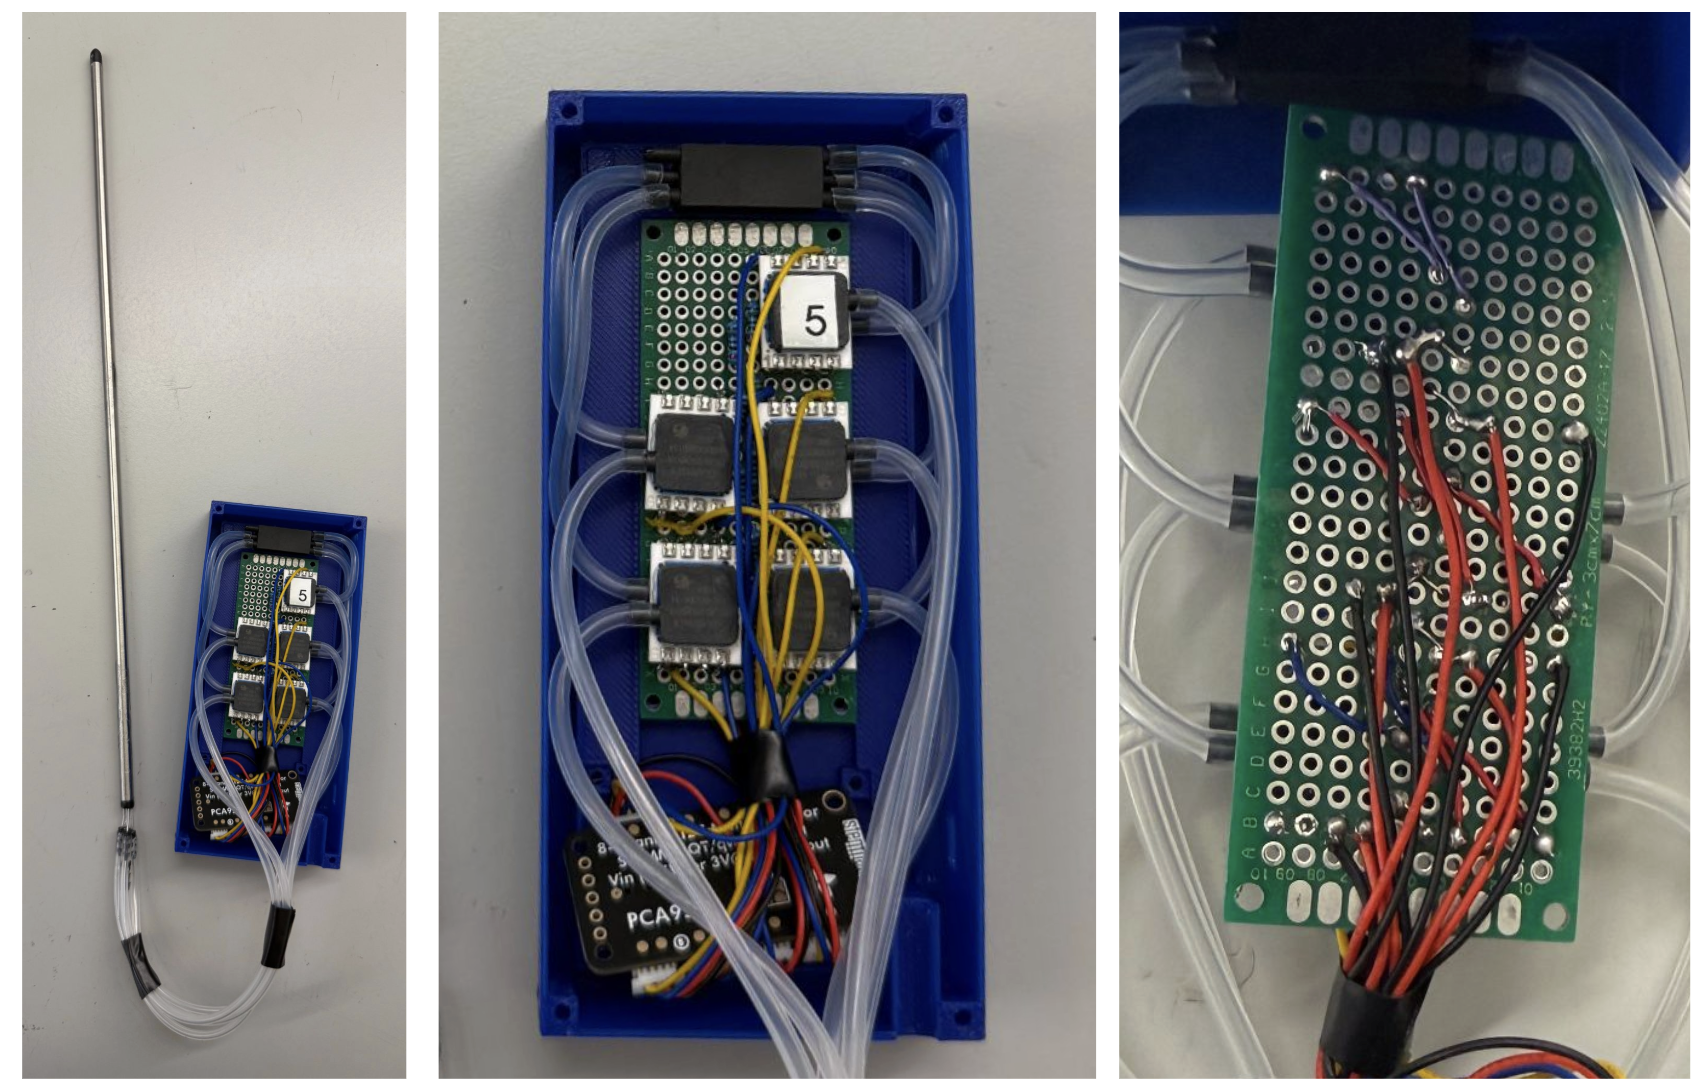
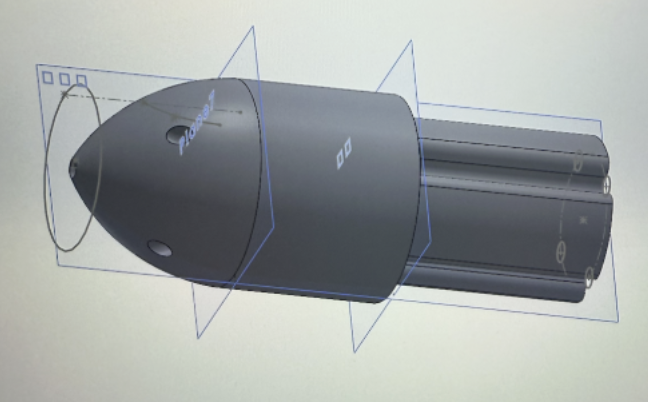
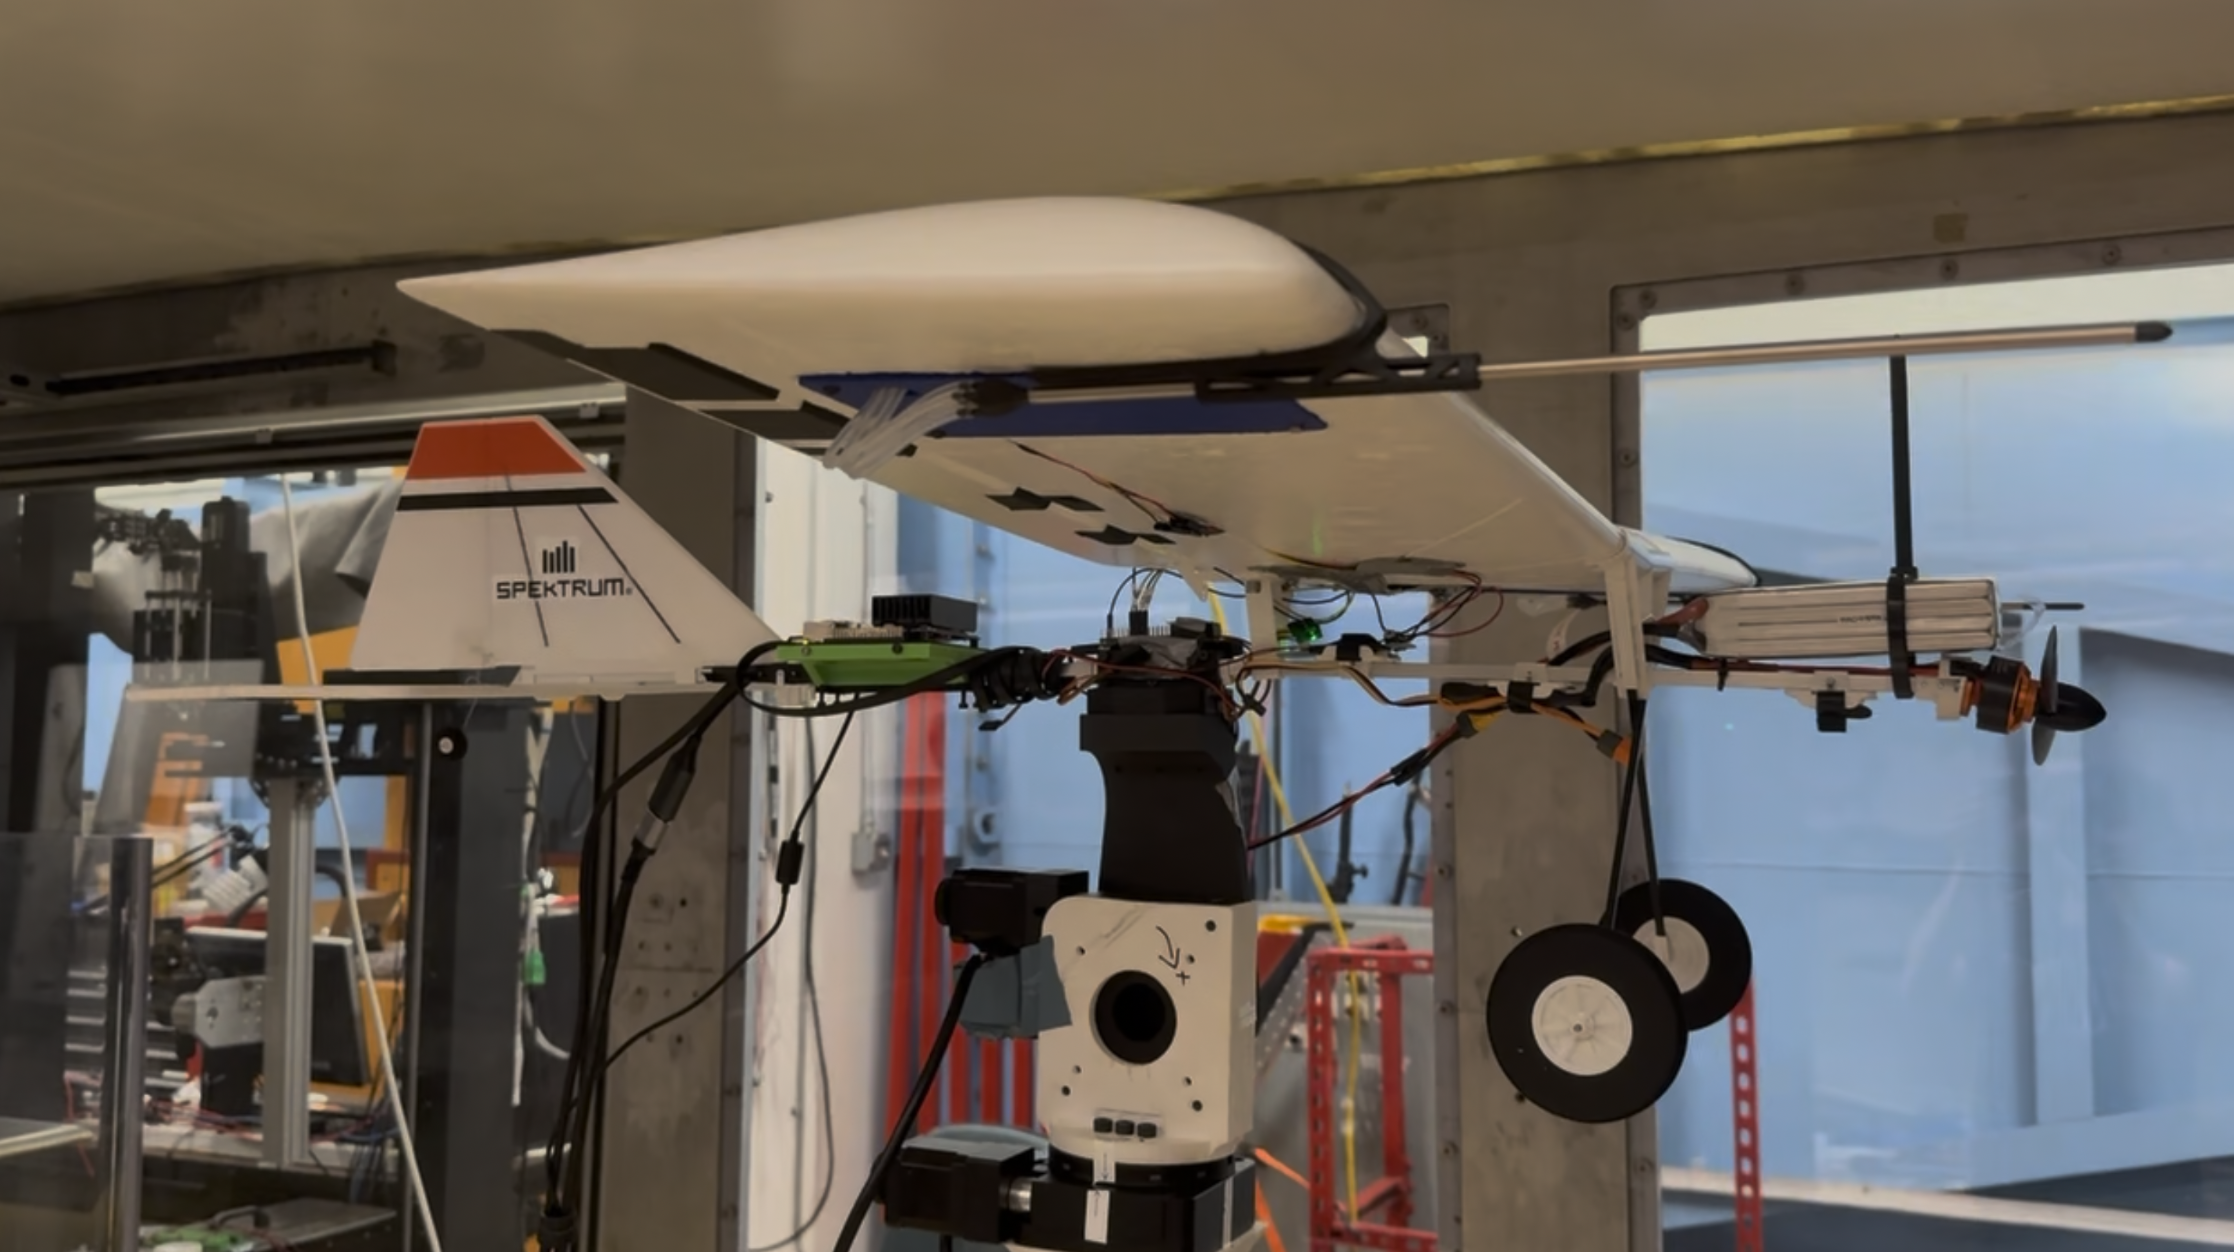
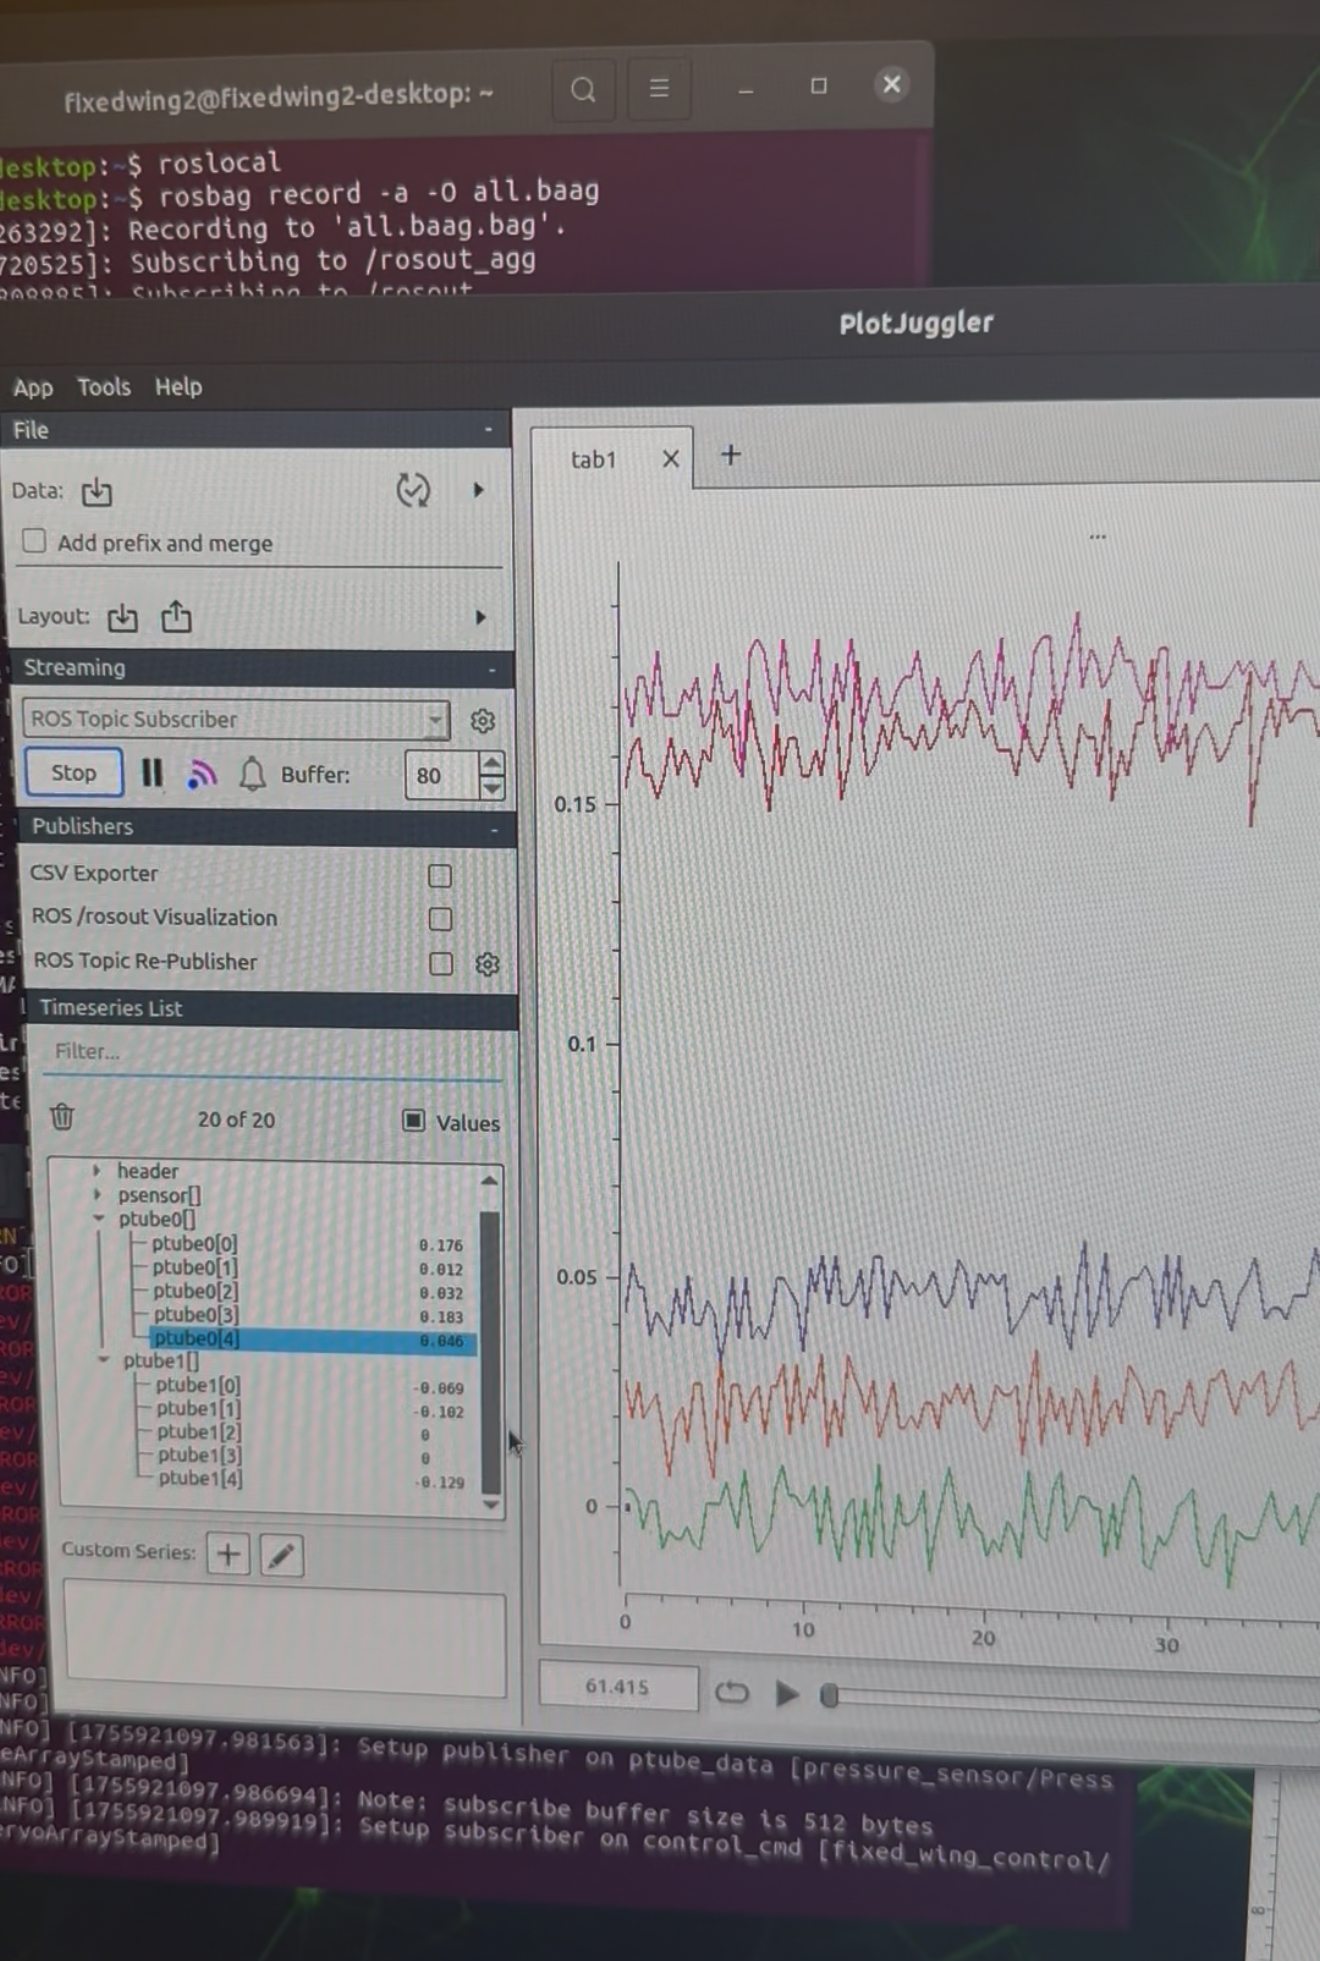
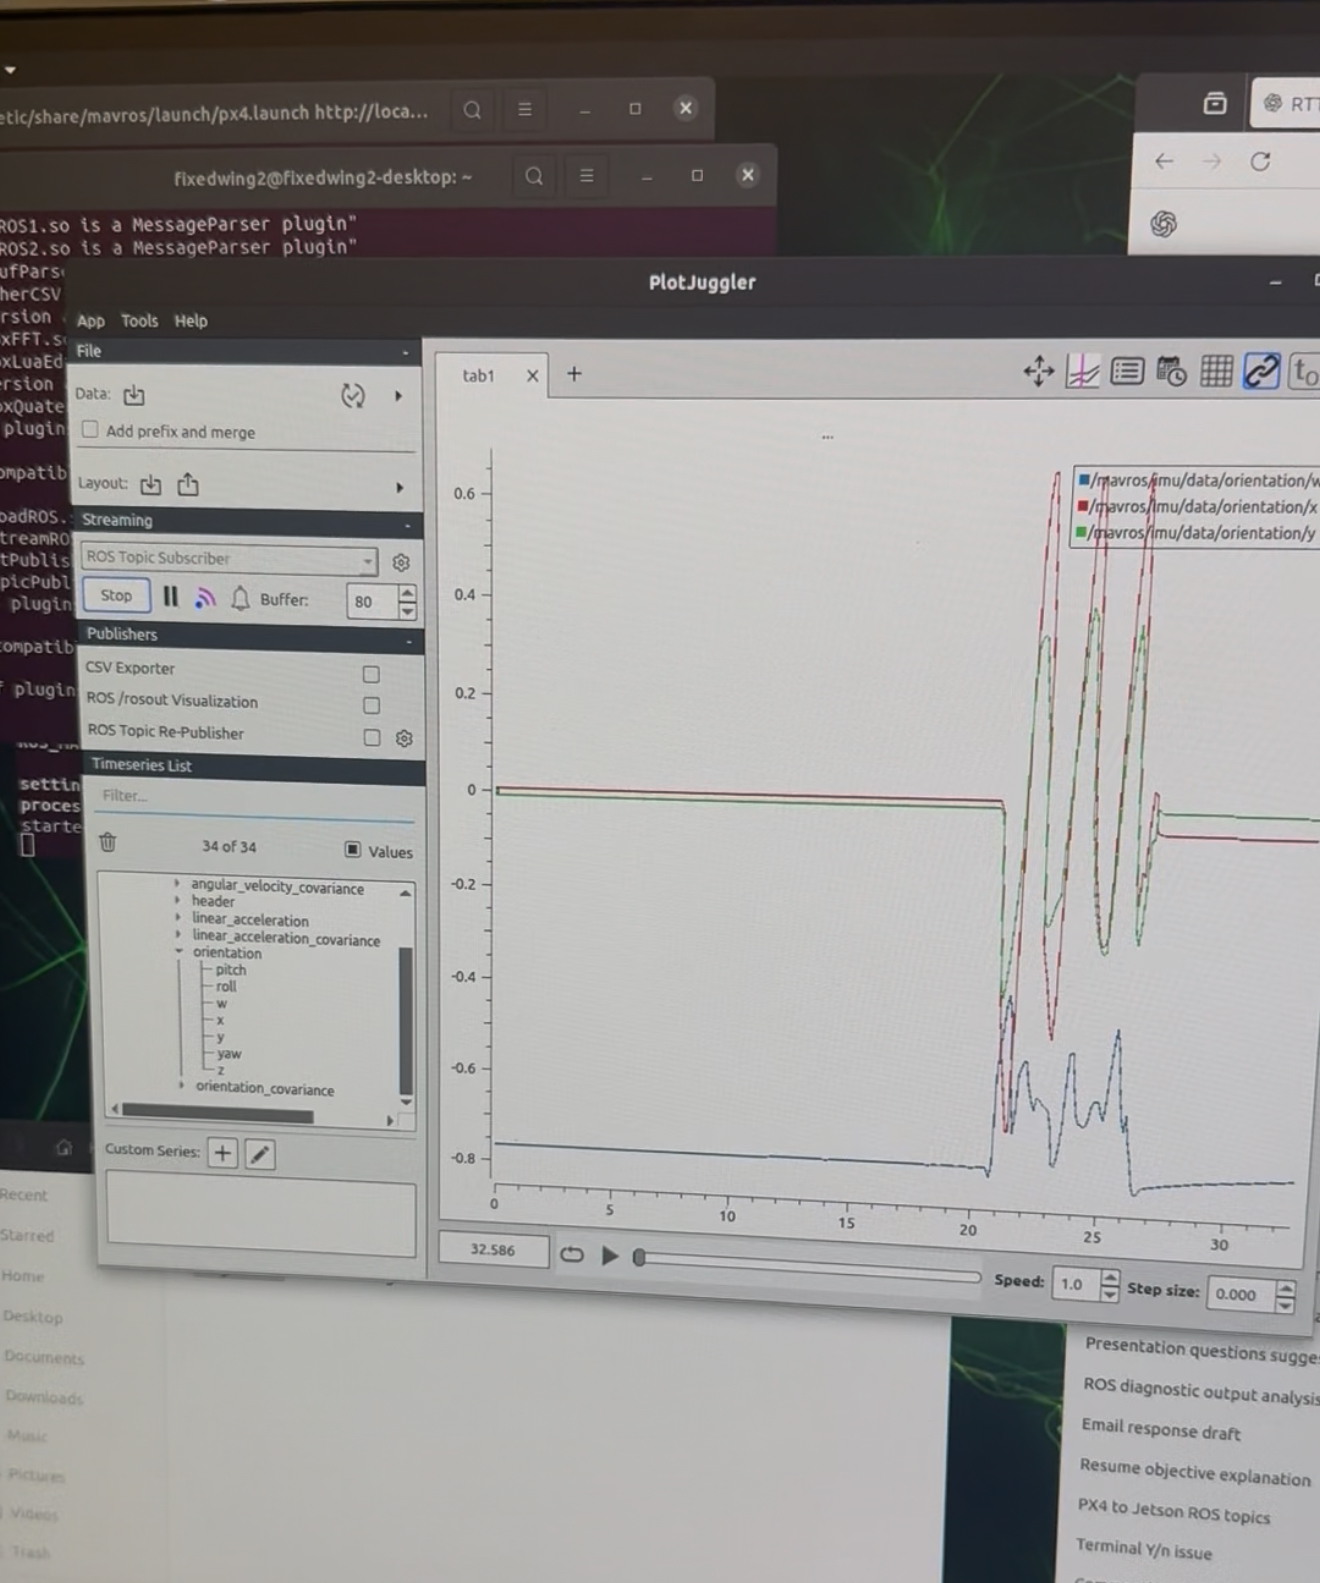
I worked on a fixed-wing aerial robot test platform by integrating flight-control hardware, onboard computation, actuator systems, aerodynamic sensing, and ground-station communication.
Fixed-wing UAV
Cube Orange+
Jetson
ROS/MAVLink
OptiTrack
Wind-tunnel calibration
Project Report
Project report
X2 Fixed-Wing Aerial Robot Report
Technical Stack
ROS Noetic
MAVLink/MAVROS
QGroundControl
Mission Planner
Cube Orange+
Jetson
Teensy
OptiTrack
Pressure sensing
Wind-tunnel testing
Additional Media

Authors
Mechanical Engineering Student
I am a mechanical engineering student at Caltech interested in robotics, controls,
aerial systems, and multi-modal robot platforms. My work focuses on building and
testing physical robotic systems through flight-control integration, prototyping,
aerodynamic testing, sensing, and experimental validation.